关键决定 / 01
跨模态目标容易错配
01 / 如何处理
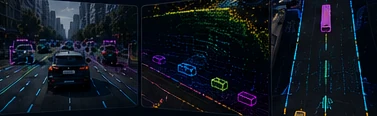
先核对时间与坐标引用,再用对象 ID 串联图像、点云和轨迹;有歧义的关联单独留待确认。
02 / 留下哪些依据时间戳、对象 ID、标定版本与关联表
01 / PROJECT BRIEF
一个感知团队,希望在同一批道路数据中检查场景覆盖与跨传感器身份关联。项目以序列为单位组织,规则与检查记录跟随每次修订。
02 / SCENE COVERAGE
保留不同场景的规模与检查重点。切换场景可查看对应的范围,四组合计 12 段序列、1,200 组同步关键帧。
JUNCTIONS
转向车辆、行人与路侧遮挡物同时出现,重点检查多视角中的身份一致性。
记录示例SEQ-J01 / KF-042 · 以关联 ID 检查转向车辆在相邻视角中的对应关系。
NIGHT & BACKLIGHT
低照度、灯光反射与逆光会增加边界判断难度,需要保留不确定性和复核依据。
记录示例SEQ-N02 / KF-067 · 一处遮挡目标的跨模态关联仍待确认,未计入通过。
ROADWORKS
临时围挡、施工锥桶与变化的可通行空间,要求分类规则和场景标签保持一致。
记录示例SEQ-R01 / KF-031 · 依照规则版本核对施工锥桶类别,并保留修订记录。
MIXED TRAFFIC
车辆、骑行者与行人在相邻区域交互,重点检查身份切换与近距遮挡。
记录示例SEQ-M03 / KF-088 · 对照前后帧复核骑行者身份,修订错误关联。
四类场景合计 12 段序列、1,200 组同步关键帧,按序列与规则版本组织。
03 / WORKING METHOD
先用代表性样例统一规则,再按序列执行、复核和修订;每个问题都能回到具体场景与规则版本。
01 / 如何处理
先核对时间与坐标引用,再用对象 ID 串联图像、点云和轨迹;有歧义的关联单独留待确认。
01 / 如何处理
用难例校准可见范围与遮挡口径;无法判断的目标按规则标记,不用推测填补。
01 / 如何处理
问题回到原序列和关键帧组复查;初检、返工与复检结果分开记录。
04 / REVIEW RECORD
下方是 120 组分层抽检记录:四类场景各取 30 组,抽样比例因场景规模不同而不同。其余 1,080 组未检查,不计入任何通过率。
| 场景 | 抽检组 | 初检通过 | 复检通过 / 返工 | 当前通过 |
|---|---|---|---|---|
| 城市路口 | 30 | 29 | 1 / 1 | 30 |
| 夜间与逆光 | 30 | 28 | 1 / 2 | 29 |
| 道路施工 | 30 | 29 | 1 / 1 | 30 |
| 混合交通 | 30 | 29 | 1 / 1 | 30 |
| 合计 | 120 | 115 | 4 / 5 | 119 |
比例对应列明的抽检范围。批次验收按约定标准执行,未检查的 1,080 组另行记录。
了解交付与质量方法05 / HANDOVER STRUCTURE
将索引、标签、规则版本与检查记录组织为同一份交付清单,便于接收、复核和后续迭代。
序列 ID、时间戳、6 路图像与点云引用,保留场景分组。
2D / 3D 目标、轨迹 ID 与关联表;按约定规则版本组织。
传感器配置、坐标与标定版本、样例说明和变更记录。
抽检分母、初检与复检结论、修订引用及尚未关闭的问题。
LET’S DEFINE YOUR DATA TASK
描述传感器组合、场景范围和预期输出,一起梳理适合的试点任务。