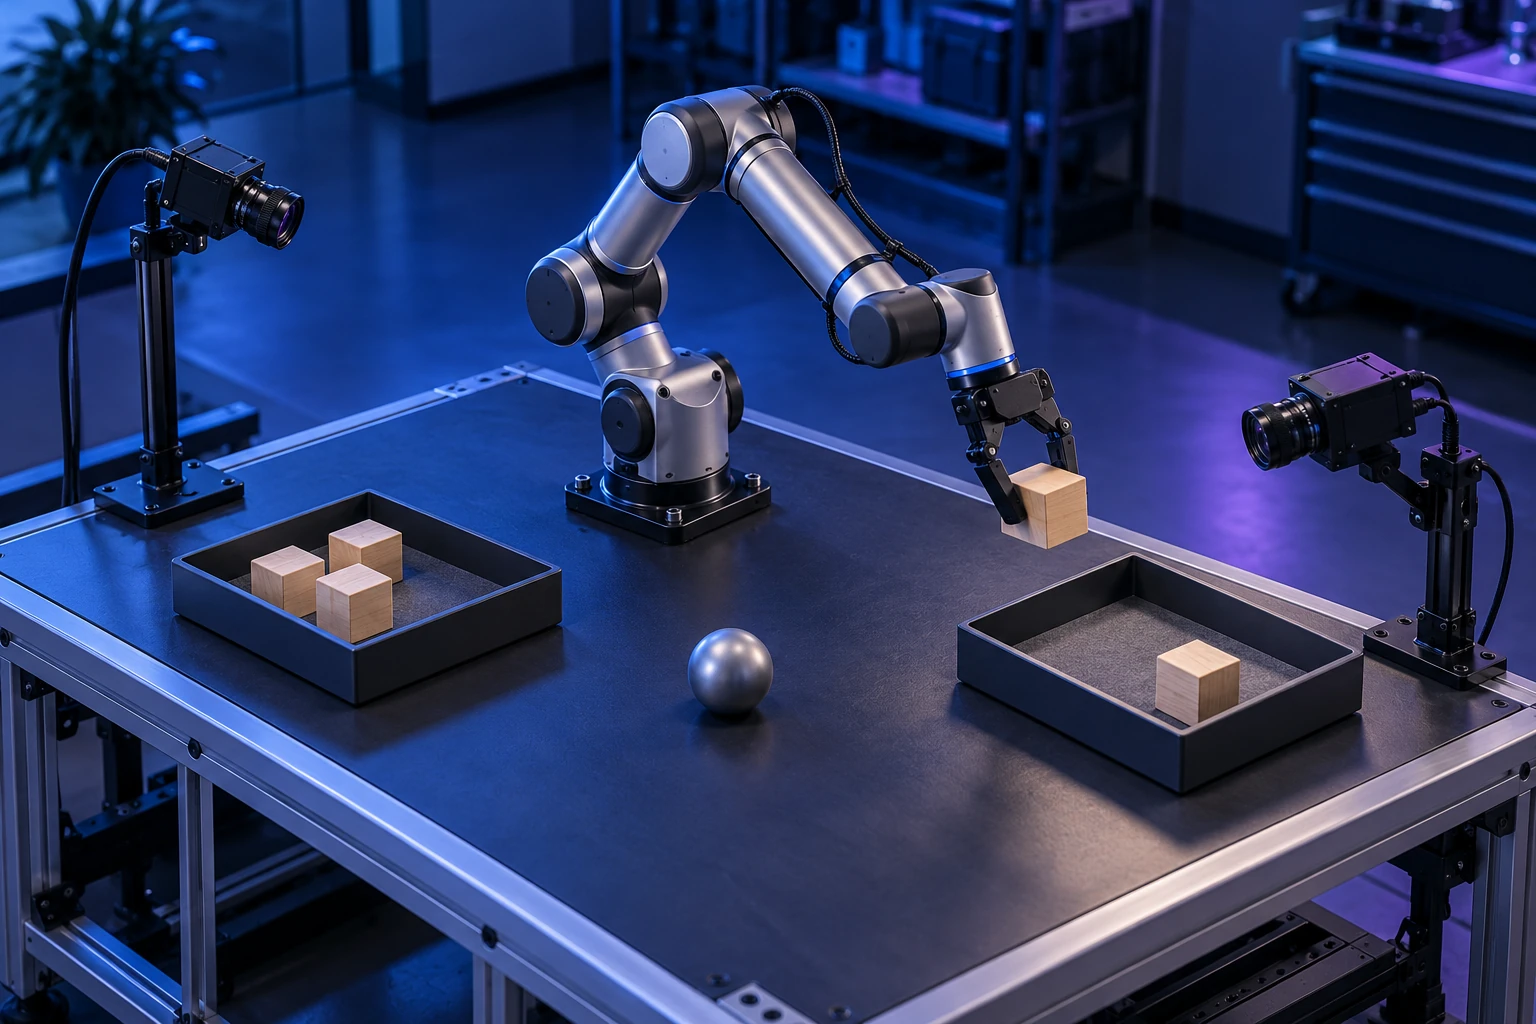
抓取任务
8标记接近、接触、抓取与抬起阶段及目标对象。
THE BRIEF
为操作过程理解建立可回溯的序列结构。以完整任务为组织单位,保留成功、失败和中断等可观察状态,连接对象、动作与时刻。
SCENE COVERAGE
标记接近、接触、抓取与抬起阶段及目标对象。
关联拿取、移动、放置与释放,保留掉落和中断。
记录起始与目标位置、动作过程及可观察结果。
FROM CHALLENGE TO METHOD
01 / 如何处理
用完整序列对齐阶段起止,明确接触、离开和释放等可观察条件。
01 / 如何处理
读取原始时间戳和同步说明,核对丢帧与异常偏移,保留未解决的关联问题。
01 / 如何处理
按可观察结果标记完成、失败和中断;无法判断的原因保持未知,不推测机器人内部状态。
REVIEW & HANDOVER
检查阶段重叠、缺口与顺序,保留必要的并行动作说明。
核对目标对象在各帧与数据流中的标识和关联。
以完整序列划分集合,检查同一任务片段是否被拆散混入。
提供任务类型、对象、传感器记录和坐标约定。
整理阶段边界、跨模态索引和结果标签。
记录丢帧、时间偏移、不确定结果和处理依据。
WHAT TO TAKE FORWARD
先定义可观察的任务阶段,再组织多模态关联。保留失败与不确定情况,比用完整标签掩盖缺失信息更有价值。
MORE PROJECT PERSPECTIVES
YOUR NEXT DATA PROJECT
讨论类似任务时,建议准备:任务说明、设备与传感器记录、时间及坐标约定、代表性序列和目标格式。