APPLICATIONS
从模型需要解决的任务出发。
将应用场景与数据、处理规则和交付内容对应起来。
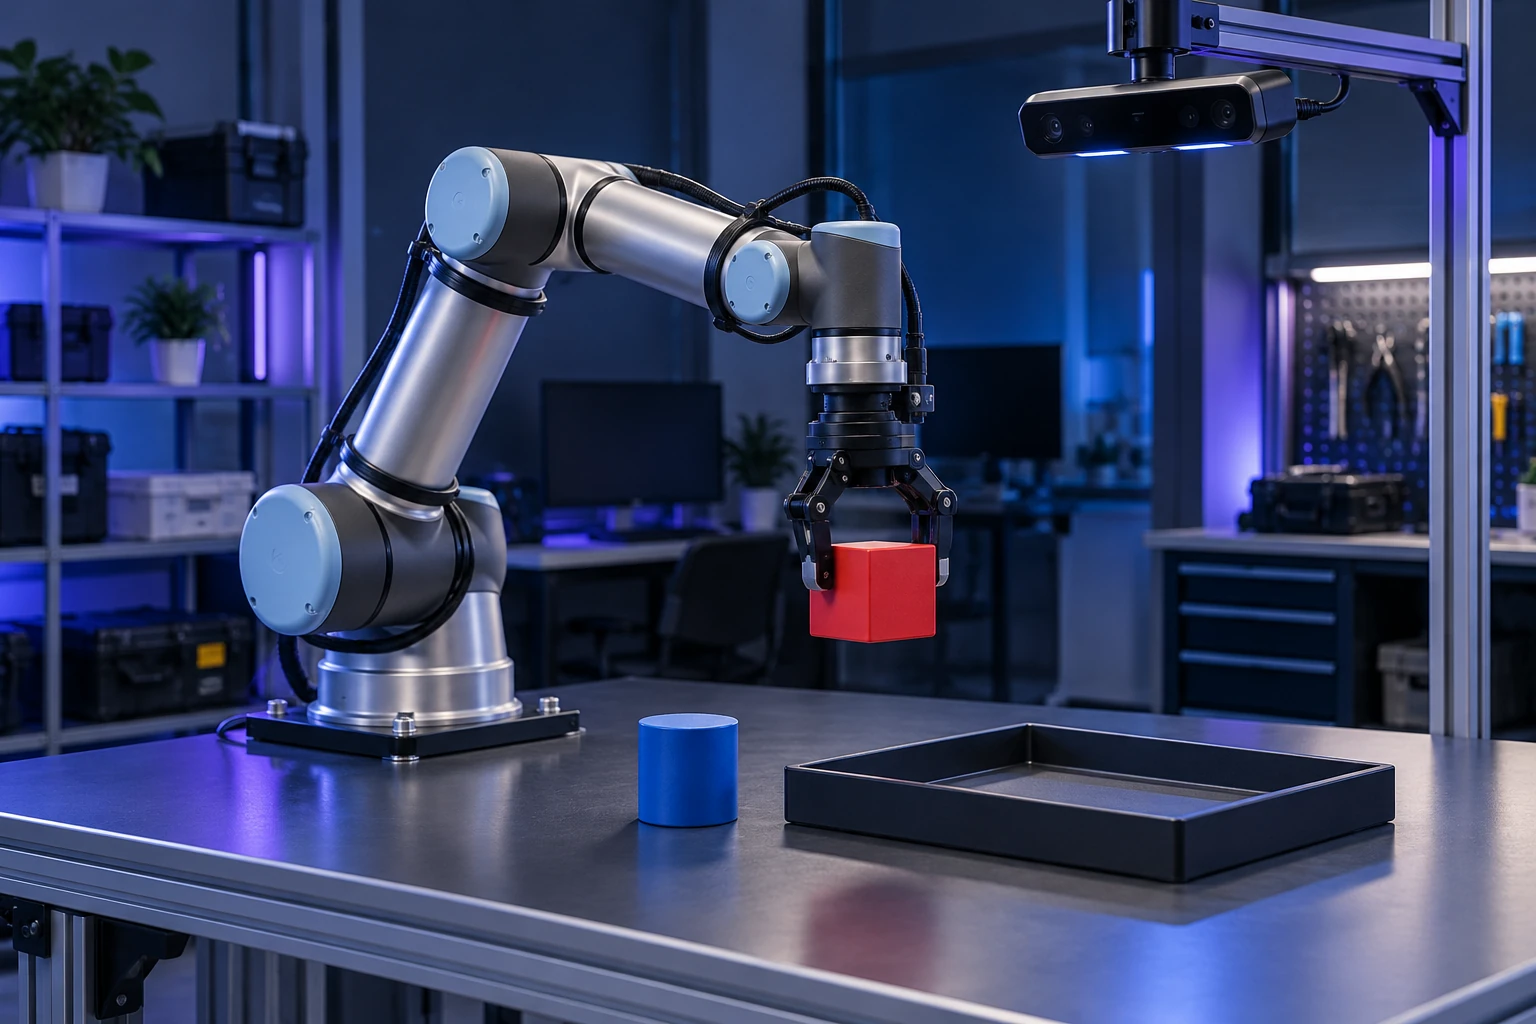
用同一时间索引,关联不同记录
T₀接近物体
T₁建立接触
T₂抬起物体
- 相机帧
- frame_001 → frame_002 → frame_003
- 深度记录
- depth_001 → depth_002 → depth_003
- 状态记录
- state_001 → state_002 → state_003
结构示意:按采集时间关联;缺帧与不同步项保留异常记录。
DATA IN · VALUE OUT
输入有依据,交付可追溯。
先用代表性样本明确范围,再进入批次生产。交付字段与验收标准在试采、试标阶段共同确认。
- 01 / 建议提供
- 任务说明、设备与传感器记录、时间及坐标约定、代表性序列和目标格式。
- 02 / 交付内容
- 序列与物体索引、阶段及动作标签、跨模态关联、元数据说明和质量记录。
- 03 / 验收重点
- 按任务和场景抽检,分别验证时序关联、对象一致性与阶段边界。
QUALITY IN CONTEXT
每个动作,都能回到对应的场景与时刻。
任务定义
确认可观察的阶段与结果,区分完成、失败、中断和无法判断。
同步与坐标
依据采集元数据检查时钟、单位与坐标约定;缺失标定信息单独记录。
序列完整性
检查帧连续性、对象标识与动作边界,按完整任务组织数据划分。
PROJECT PERSPECTIVE
从具体任务,看数据如何组织。
BEFORE WE START
开始合作前,您可能想了解。
01需要先提供哪些设备信息?
提供传感器类型、时间戳规则、坐标系与可用的标定说明,以及一段完整任务样本。先检查数据可关联性,再确认处理范围。
02失败或中断的任务要删除吗?
不默认删除。按任务目标定义保留与排除规则,并单独标记可观察的结果、失败原因和无法确认的部分。